Ingénieur en mécatronique · Annecy, France

À la recherche d'un doctorat en robotique, commande et IA

Apprendre aux machines à observer ce qu'elles ne peuvent pas mesurer.

Je suis Samsaam, ingénieur en mécatronique, à la croisée de l'automatique, de la robotique et de l'apprentissage automatique. Mon travail récent : un observateur par réseau de neurones informé par la physique (PINN) qui reconstruit les états cachés d'un quadrirotor à partir de mesures partielles.

  • Annecy, France
  • Master Mécatronique Avancée
  • Anglais C1 · Français A2
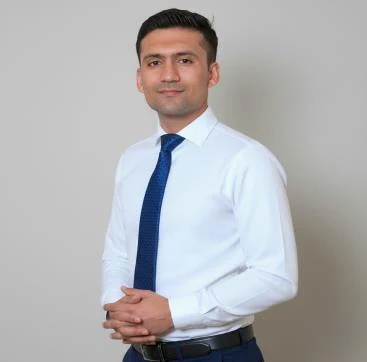
Portrait de Samsaam Ali Baig
RMSE 0,056 sur les états cachés
12 états observés sur un quadrirotor
12états estimés par un observateur de drone en PyTorch
±20%d'erreur de modèle tolérée par l'observateur
100+écoles dans 10 pays suivies par un programme de mesure carbone
360crédits ECTS en génie mécanique et mécatronique

01 · À propos

Commande, estimation et apprentissage pour les systèmes autonomes.

Je suis titulaire d'un Master en Mécatronique Avancée de Polytech Annecy (Université Savoie Mont Blanc) et d'un Bachelor en génie mécanique de l'UET Peshawar. Je me concentre sur la conception d'observateurs non linéaires, les réseaux de neurones informés par la physique et la commande sûre des systèmes autonomes.

J'aime maîtriser toute la chaîne : établir le modèle, le simuler sous MATLAB/Simulink ou Gazebo, écrire le code ROS et embarqué, puis le valider sur des données réelles issues de capteurs comme les plateformes de force, les centrales inertielles, les Lidar ou l'EMG.

Avant la mécatronique, j'ai travaillé sur la modélisation 3D et la simulation multiphysique à NUST, ainsi que sur le suivi énergétique et le développement durable au sein du réseau Aga Khan au Pakistan, à Londres et à Genève. Je recherche aujourd'hui un doctorat à la rencontre de la commande, de la robotique et de l'IA.

02 · Recherche

Un observateur par réseau de neurones informé par la physique pour un quadrirotor à douze états sous mesure partielle

Mémoire de master · Stage de recherche

Laboratoire DRIVE-SIC, ISAT, Université Bourgogne Europe · Mai à septembre 2026 · Encadré par le Dr Ahmed Chaibet

Le contrôleur d'un quadrirotor a besoin de son état complet, mais les capteurs embarqués n'en mesurent généralement qu'une partie. J'ai conçu et entraîné sous PyTorch un observateur PINN qui reconstruit les six états de vitesse cachés à partir de mesures partielles de pose, en étendant la méthode PINN-Obs à un système complet à douze états piloté par un contrôleur.

  • Généralise à des trajectoires inédites : cercle, huit et spirale
  • Robuste au bruit des capteurs et à une erreur de ±20 % sur les paramètres du modèle
  • Inclut un résultat négatif original sur le gain adaptatif appris de la méthode
  • Premier auteur d'un article de revue (en préparation), avec code et jeux de données reproductibles

RMSE de l'observateur sur un vol en spirale inédit

États mesurés (6)
0,044
États cachés (6)
0,056
Tous les états (12)
0,050
PyTorchPINNObservateurs non linéairesDynamique des dronesEstimation d'état
Code et données sur GitHub
Trajectoire 3D réelle et estimée sur un vol inédit.
Chaîne de simulation, de la trajectoire de référence à la sortie de l'observateur.
Les douze états sur un vol de test inédit.

03 · Projets

De la biomécanique aux robots et aux outils d'IA.

Recherche collective M2 · Polytech Annecy · 2025

Analyse biomécanique et neuromusculaire de la cheville dans le contrôle postural

Un système de mesure synchronisé en temps réel associant une plateforme de force Kistler pour les efforts au sol, le suivi de marqueurs ArUco pour les angles articulaires et des capteurs EMG pour l'activation musculaire, avec traitement du signal (FFT, DSP) et un modèle de pendule inversé de la cheville.

KistlerEMGArUcoMATLAB

Recherche M2 · Polytech Annecy · plus de 18 itérations du modèle

Effet du poids corporel sur le mécanisme de la cheville

Établissement de l'équation du mouvement, modèle Simulink avec balayages de paramètres et modèle Simscape Multibody avec ressort amortisseur, validé à 0,39 Hz sur les données de la plateforme Kistler. Pour une masse de 52 à 102 kg, la marge de stabilité passe de 116 % à 10 %.

I·θ̈ + B·θ̇ + (S − mgh)·θ = τ

Simscape MultibodySimulinkProthèses

Projet individuel M2 · Déc. 2025

Serveur MCP reliant un LLM à MATLAB et SolidWorks

Une architecture bidirectionnelle basée sur le Model Context Protocol qui permet à Claude de piloter des simulations MATLAB/Simulink et de concevoir des pièces dans SolidWorks en langage naturel : esquisses, extrusions, congés et simulations, avec retour d'information vers le modèle.

MCPPythonMATLAB APISolidWorks API
Voir sur GitHub

Projet d'équipe (8 personnes) · Polytech Annecy · 2025

Coupe Eurobot : robot autonome sous ROS 2 et Gazebo

Robot autonome pour la collecte de caisses de noisettes. J'ai réalisé la modélisation CAO et l'assemblage, et travaillé sur la planification de trajectoire, l'évitement d'obstacles et la navigation par points de passage avec la pile Navigation2 (AMCL, slam_toolbox), validés dans Gazebo.

ROS 2 HumbleNav2GazeboSolidWorks

Projet collectif M2 · IoT pour la santé

Pilulier intelligent avec alertes automatiques

Un dispositif embarqué d'assistance sur ESP32 avec interrupteurs reed et capteurs FSR, distribution programmée, serveur web Flask pour le suivi à distance et alertes WhatsApp aux aidants via CallMeBot en cas d'oubli. Boîtier conçu sous SolidWorks et imprimé en 3D.

ESP32FlaskIoTImpression 3D

Aga Khan Schools · Genève · Juil. à nov. 2025

Suivi énergie et carbone dans plus de 100 écoles

Définition des indicateurs verts de référence et des règles de calcul pour l'énergie et les émissions de CO₂, suivi de 7 indicateurs en Afrique, en Asie et au Moyen-Orient, et prototype de tableau de bord web avec carte et statut de conformité vert, orange ou rouge par norme.

DonnéesHTML/JSDéveloppement durable

Polytech Annecy

Robotique mobile sur Horizon Sunrise X3 Pi

Nœuds de commande haut niveau sous ROS 1 Noetic, simulés dans Gazebo et visualisés dans RViz. Intégration et calibration d'une centrale inertielle, d'un Lidar et d'une caméra pour la localisation et la cartographie.

ROS 1 NoeticSLAMRVizFusion de capteurs

Projet de fin d'études · UET Peshawar

Modélisation dynamique de la séparation d'émulsions pétrolières

Modélisation dynamique et simulation par éléments finis du comportement des émulsions huile dans eau et eau dans huile sous COMSOL Multiphysics.

COMSOLFEAÉcoulement multiphasique
Travaux antérieurs en génie mécanique
  • Modélisation 3D d'un turboréacteur. Modèle CAO et animation du mécanisme sous PTC Creo.
  • Analyse du berceau à la tombe. Analyse détaillée des matériaux et du cycle de vie d'un rasoir électrique rechargeable.
  • Analyse de défaillance d'un arbre de machine. Identification des causes de rupture et solutions de conception pour les réduire.

04 · Expérience

Recherche, ingénierie et développement durable.

Laboratoires et organisations en France, en Suisse, au Royaume-Uni et au Pakistan.

  1. Mai 2026 à sept. 2026

    Stagiaire de recherche

    Laboratoire DRIVE-SIC, ISAT, Université Bourgogne Europe · France

    Observateur PINN pour un quadrirotor à douze états sous mesure partielle. RMSE des états cachés ≈ 0,056, robuste au bruit et à une erreur de modèle de ±20 %. Article en premier auteur en préparation.

  2. Juil. 2025 à nov. 2025

    Stagiaire données environnementales et développement durable

    Aga Khan Schools · Genève, Suisse

    Prototype d'une solution à base de microcontrôleurs pour mesurer l'empreinte carbone. Structuration des indicateurs eau, énergie et GES et coordination avec plus de 10 responsables régionaux couvrant plus de 100 écoles dans 10 pays.

  3. Oct. 2024 à déc. 2024

    Stagiaire climat et environnement

    Aga Khan University · Londres, Royaume-Uni

    Définition des objectifs pédagogiques, élaboration du thème et du programme de la conférence, sélection des étudiants intervenants, recherche des invités et gestion de la logistique.

  4. Juil. 2024 à août 2024

    Stagiaire bâtiments durables et audit énergétique

    Aga Khan Agency for Habitat · Pakistan

    Suivi et audit énergétiques, évaluation des aléas, de la vulnérabilité et des risques, systèmes d'alerte précoce et cartographie des aléas, ainsi que le suivi des lots MEP sur chantier.

  5. Sept. 2022 à mars 2024

    Assistant de recherche, modélisation 3D et simulation

    NUST · Islamabad, Pakistan

    Conception 3D et simulation sous COMSOL, SolidWorks et Creo pour des procédés chimiques et matériaux. Analyse de structures de milieux poreux pour supports de catalyseurs et filtres.

05 · Formation et publications

Ma formation.

Sept. 2024 à sept. 2026

Master Mécatronique Avancée

Université Savoie Mont Blanc · Polytech Annecy, France

Signaux et systèmes, commande continue, modélisation, simulation et analyse numérique, architecture et robotique.

15,34 / 20 · 120 ECTS

Sept. 2018 à août 2022

Bachelor en génie mécanique

University of Engineering and Technology · Peshawar, Pakistan

Fabrication, mécatronique, automatisation de la production, automatique, centrales électriques, transferts thermiques et de masse.

Moyenne 3,36 / 4 · 240 ECTS

Article de revue · en préparation

Learning to observe: physics-informed neural network design for UAV state estimation under model uncertainty

S. A. Baig, A. Chaibet

Étend PINN-Obs à un quadrirotor à douze états piloté par un contrôleur, avec code et jeux de données en open source.

Dépôt

06 · Compétences

Les outils que j'utilise au quotidien.

Commande et estimation

Observateurs non linéaires, PINN, modélisation dynamique, estimation d'état, MATLAB/Simulink, Simscape

Robotique

ROS 2 Humble, ROS 1 Noetic, Navigation2, SLAM, Gazebo, RViz, Docker, Git

Embarqué et IoT

STM32, ESP32, Raspberry Pi, Arduino, UART/SPI/I2C, centrale inertielle, Lidar, caméra, drivers moteurs

Programmation et IA

Python, PyTorch, C++, Flask, serveurs Model Context Protocol (MCP)

CAO et simulation

SolidWorks, PTC Creo, AutoCAD, COMSOL Multiphysics, éléments finis

Systèmes énergétiques

Thermodynamique, transferts thermiques, audit énergétique, bilan carbone et GES

07 · Contact

Travaillons ensemble sur les systèmes autonomes.

Je suis disponible sous une semaine et prêt à m'installer partout en France ou en Europe. Le meilleur moyen de me joindre est l'e-mail.